Sensori di temperatura: NTC, Pt100, termocoppie, LM35, DS18B20 e DHT22
Confronto pratico tra i principali sensori di temperatura con range, precisione da datasheet e costi, più due esempi completi: NTC 10 kΩ con Arduino e DS18B20 con ESP32.


La temperatura è la grandezza fisica più misurata in assoluto: termostati, caricabatterie, alimentatori, stampanti 3D, serre, data logger e quasi ogni progetto con Arduino o ESP32 prima o poi devono leggerla. Il problema è che esistono decine di sensori di temperatura diversi (termistori NTC e PTC, termoresistenze Pt100, termocoppie, integrati analogici come LM35 e TMP36, sensori digitali come DS18B20, DHT22 o SHT31), con principi fisici, precisione, range e circuiti di interfaccia molto lontani tra loro. Scegliere quello sbagliato significa misure instabili, errori di qualche grado o un circuito di condizionamento molto più complesso del necessario.
In questa guida trovi prima una tabella di confronto con range, precisione tipica (da datasheet), costo indicativo e campo d’uso di ogni famiglia; poi, per ciascun tipo, il principio di funzionamento, le formule essenziali e il collegamento corretto. Chiudono due esempi completi: un NTC da 10 kΩ letto da Arduino con l’equazione Beta e una catena di sensori DS18B20 su ESP32 con le librerie OneWire e DallasTemperature.
Sensori di temperatura a confronto: quale scegliere
La tabella riassume i dati principali. Le precisioni sono quelle dei datasheet o delle norme citati nel testo (i principali sono elencati in fondo); i costi sono ordini di grandezza per singolo pezzo presso i normali distributori e variano molto tra componente originale, modulo già montato e clone.
| Sensore | Uscita | Range tipico | Precisione tipica | Costo indicativo | Quando usarlo |
|---|---|---|---|---|---|
| NTC (es. 10 kΩ, β ≈ 3950 K) | resistenza (non lineare) | −40…+125 °C | ±0,2 °C (R25 ±1 %) … ±1,1 °C (R25 ±5 %) vicino a 25 °C, peggiore agli estremi | 0,10–0,50 € (sonda stagna 1–3 €) | misure economiche e sensibili attorno all’ambiente: termostati, caricabatterie, protezioni |
| PTC ceramico / al silicio (KTY) | resistenza (a soglia / quasi lineare) | soglia di Curie 60–130 °C / circa −50…+150 °C | classi del costruttore (indicativamente ±1…±3 °C per i KTY) | 0,30–2 € | protezione da sovratemperatura (ceramici), misura semplice in motori e auto (KTY) |
| Pt100 / Pt1000 | resistenza (quasi lineare) | −200…+850 °C (dipende dalla costruzione) | classe A ±(0,15 + 0,002·|t|) °C; classe B ±(0,3 + 0,005·|t|) °C | elemento 2–10 €, sonda industriale 15–60 €, + interfaccia (MAX31865) 5–15 € | misure precise e stabili nel tempo, processo industriale, taratura |
| Termocoppia K | tensione (~41 µV/°C) | −200…+1250 °C circa | classe 1 ±1,5 °C, classe 2 ±2,5 °C (fino a ~333–375 °C), + errore dell’elettronica | sonda 2–15 €, + modulo MAX31855/MAX6675 3–15 € | alte temperature: forni, saldatura, scarichi, stampanti 3D |
| LM35 | tensione, 10 mV/°C | −55…+150 °C (LM35/LM35A), 0…+100 °C (LM35D) | LM35: ±0,4 °C tip. (±1 °C max) a 25 °C; LM35A ±0,5 °C max | 1–3 € | lettura analogica diretta con ADC, alimentazione 4–30 V |
| TMP36 | tensione, 10 mV/°C + 500 mV | −40…+125 °C | ±1 °C tip. a 25 °C, ±2 °C nel range | 1–2 € | come LM35 ma a 2,7–5,5 V e con temperature negative senza alimentazione duale |
| DS18B20 | digitale 1-Wire | −55…+125 °C | ±0,5 °C da −10 a +85 °C (±2 °C nel range completo) | 1–3 € (sonda inox 2–5 €) | più sensori su un solo pin, cavi lunghi, sonde a immersione |
| DHT22 (AM2302) | digitale, bus proprietario | −40…+80 °C | ±0,5 °C; umidità ±2 % RH (max ±5 %) | 3–8 € | temperatura e umidità ambiente quando bastano 0,5 Hz di aggiornamento |
| SHT31 (Sensirion) | digitale I2C | −40…+125 °C | ±0,2 °C tip. da 0 a 90 °C; ±2 % RH | modulo 5–15 € | temperatura e umidità di qualità, risposta rapida, 2,15–5,5 V |
| BME280 (Bosch) | digitale I2C/SPI | −40…+85 °C | ±1 °C da 0 a 65 °C (±0,5 °C a 25 °C) | modulo 3–15 € | stazioni meteo (pressione + umidità); la temperatura risente dell’autoriscaldamento |
In pratica la scelta si riduce a poche domande:
Guida rapida alla scelta

Oltre +150 °C?                       -> termocoppia (K) o Pt100
Precisione migliore di 0,5 °C,
  stabilita' nel lungo periodo?      -> Pt100/Pt1000 classe A + MAX31865, oppure SHT3x
Serve anche l'umidita'?              -> SHT31 (I2C) o DHT22
Molti punti di misura, cavi lunghi?  -> DS18B20 su bus 1-Wire
Costo minimo, solo ADC, -40..+125?   -> NTC 10 kOhm in partitore
Uscita analogica gia' in °C?         -> TMP36 (3,3/5 V) o LM35 (4-30 V)
Protezione termica on/off?           -> PTC ceramico o termostato bimetallico
Termistori NTC e PTC
NTC: equazione Beta e Steinhart-Hart
Gli NTC (Negative Temperature Coefficient) sono resistori in ceramica semiconduttrice a base di ossidi metallici: all’aumentare della temperatura cresce il numero di portatori di carica e la resistenza diminuisce in modo esponenziale. La relazione pratica più usata è l’equazione Beta:
\(R(T) = R_0 \, e^{\beta\left(\frac{1}{T}-\frac{1}{T_0}\right)} \qquad \Longleftrightarrow \qquad \frac{1}{T} = \frac{1}{T_0} + \frac{1}{\beta}\ln\frac{R}{R_0}\)
dove R0 è la resistenza alla temperatura di riferimento T0 = 298,15 K (25 °C), β è la costante del materiale (tipicamente 3000–4500 K, dichiarata dal costruttore tra due temperature, ad esempio B25/85) e tutte le temperature sono in kelvin. Per un NTC da 10 kΩ con β = 3950 K si ottiene:
Esempio di calcolo: NTC 10 kOhm, beta = 3950 K
a   0 °C: R = 10 kOhm * exp[3950*(1/273,15 - 1/298,15)] = 10 kOhm * e^1,2126 = 33,6 kOhm
a  50 °C: R = 10 kOhm * exp[3950*(1/323,15 - 1/298,15)] = 10 kOhm * e^-1,0249 = 3,59 kOhm
a 100 °C: R = 0,70 kOhm

Sensibilita' a 25 °C: alfa = -beta/T^2 = -3950/298,15^2 = -4,44 %/°C
Su intervalli ampi l’equazione Beta perde precisione (indicativamente qualche decimo di grado già a 50–60 °C dal punto di riferimento, a seconda del componente). In quei casi si usa l’equazione di Steinhart-Hart, con tre coefficienti forniti dal costruttore o ricavati da tre misure di taratura:
\(\frac{1}{T} = A + B\ln R + C\left(\ln R\right)^3\)
L’elevata sensibilità (oltre dieci volte quella di una Pt100) è il pregio principale dell’NTC: anche un ADC a 10 bit risolve circa 0,1 °C attorno a 25 °C. La precisione, invece, dipende dalle tolleranze: con un R25 al ±1 % l’errore a 25 °C è circa 1 %/4,44 %/°C ≈ ±0,2 °C, con ±5 % sale a ±1,1 °C, e lontano da 25 °C si somma la tolleranza di β (per esempio ±0,75 % per il Vishay NTCLE100E3103). Il grafico mostra la curva R(T) dell’NTC (in scala logaritmica) accanto a quella della Pt100.

PTC: ceramici a commutazione e al silicio
I PTC (Positive Temperature Coefficient) aumentano la resistenza con la temperatura, ma sotto lo stesso nome stanno due componenti diversi. I PTC ceramici in titanato di bario drogato hanno resistenza quasi costante fino al punto di Curie (tipicamente 60–130 °C), dove una transizione ferroelettrica la fa salire di ordini di grandezza in pochi gradi: sono interruttori termici, usati come protezioni da sovratemperatura negli avvolgimenti dei motori, come fusibili ripristinabili e come riscaldatori autoregolanti, non come sensori di misura. I PTC al silicio (serie KTY) hanno invece una caratteristica quasi lineare su circa −50…+150 °C e si leggono in partitore come un NTC, con la differenza che la tensione sale con la temperatura.
Termoresistenze Pt100 e Pt1000
Le RTD (Resistance Temperature Detector) sfruttano l’aumento di resistività di un metallo puro con la temperatura. Il platino è lo standard per stabilità e ripetibilità: una Pt100 vale 100 Ω a 0 °C, una Pt1000 1000 Ω. La caratteristica è definita dalla norma IEC 60751 tramite l’equazione di Callendar-Van Dusen:
\(R(T) = R_0\left[1 + A\,T + B\,T^2 + C\,(T-100)\,T^3\right]\)
Coefficienti IEC 60751 (platino, alfa = 0,00385 /°C), T in °C
A =  3,9083e-3 °C^-1
B = -5,775e-7  °C^-2
C = -4,183e-12 °C^-4   (solo per T < 0 °C; per T >= 0 °C si pone C = 0)

Valori Pt100 calcolati:
-200 °C ->  18,52 Ohm      0 °C -> 100,00 Ohm     100 °C -> 138,51 Ohm
 400 °C -> 247,09 Ohm    850 °C -> 390,48 Ohm
Sensibilita' media 0-100 °C: 0,385 Ohm/°C (Pt1000: 3,85 Ohm/°C)
La norma fissa anche le classi di tolleranza: classe A ±(0,15 + 0,002·|t|) °C e classe B ±(0,3 + 0,005·|t|) °C, quindi a 100 °C rispettivamente ±0,35 °C e ±0,8 °C. Il prezzo della precisione è una sensibilità bassa (0,39 %/°C) che impone due accorgimenti: corrente di misura piccola (tipicamente ≤ 1 mA per una Pt100) per limitare l’autoriscaldamento, e attenzione alla resistenza dei cavi.
Collegamento a 2, 3 e 4 fili

- 2 fili: lo strumento misura
R_T + 2R_L. Con 1 Ω totale di cavo l’errore è 1/0,385 ≈ 2,6 °C: accettabile solo con cavi cortissimi o con la Pt1000 (errore dieci volte minore). - 3 fili: il terzo conduttore permette di misurare la resistenza di un cavo e sottrarla (nei ponti di Wheatstone i due cavi finiscono in rami adiacenti). La compensazione è buona se i conduttori hanno la stessa resistenza: è lo standard industriale.
- 4 fili (misura Kelvin): una coppia porta la corrente di eccitazione, l’altra misura la tensione ai capi del sensore senza assorbire corrente, quindi
R_Lnon entra nella misura. È la configurazione più accurata.
Con un microcontrollore la soluzione più pratica è il convertitore MAX31865 (Analog Devices/Maxim): ADC a 15 bit, Pt100…Pt1000 a 2, 3 o 4 fili, interfaccia SPI, rilevamento di sensore aperto o in corto, resistenza di riferimento pari a 4·R0 (400 Ω per la Pt100, 4 kΩ per la Pt1000) e precisione complessiva dichiarata di ±0,5 °C.
Termocoppie
Una termocoppia è formata da due conduttori di metalli diversi saldati a un’estremità (giunto caldo o di misura). Per effetto Seebeck, se il giunto caldo e le estremità libere (giunto freddo o di riferimento) sono a temperature diverse, ai capi liberi compare una piccola tensione che dipende dalla differenza di temperatura. La relazione non è lineare ed è tabulata dalla norma IEC 60584 (tabelle NIST equivalenti); su intervalli ristretti si approssima con V ≈ S·(T_h − T_c).
| Tipo | Materiali | Range d’uso indicativo (°C) | Sensibilità media 0–100 °C | Uso tipico |
|---|---|---|---|---|
| K | Chromel / Alumel | −200 … +1250 | 41 µV/°C | uso generale, la più diffusa |
| J | Ferro / Costantana | −40 … +750 | 53 µV/°C | atmosfere riducenti, vecchi impianti |
| T | Rame / Costantana | −200 … +350 | 43 µV/°C | basse temperature, alimentare |
| E | Chromel / Costantana | −200 … +900 | 63 µV/°C | massima sensibilità |
| S, R | Platino / Platino-Rodio | 0 … +1600 | 6,5 µV/°C | forni ad altissima temperatura, laboratorio |
Le termocoppie sono robuste, veloci ed economiche, ma la tensione è minuscola: a 100 °C una tipo K fornisce appena 4,1 mV. Le tolleranze dei fili secondo IEC 60584 per la tipo K sono ±1,5 °C in classe 1 (fino a 375 °C, poi ±0,4 % di |t|) e ±2,5 °C in classe 2 (fino a 333 °C, poi ±0,75 % di |t|).
Compensazione del giunto freddo
Poiché la termocoppia misura una differenza, serve conoscere la temperatura T_c dei morsetti a cui è collegata (con un sensore locale: diodo, NTC o sensore integrato). La tensione equivalente del giunto freddo va sommata a quella misurata, poi si converte il totale in temperatura con le tabelle:
\(V(T_h, 0\,^{\circ}\mathrm{C}) = V_{mis} + V(T_c, 0\,^{\circ}\mathrm{C})\)
Esempio di calcolo (tipo K, approssimazione lineare S = 41 µV/°C)
Tensione misurata V_mis = 3,28 mV, morsetti a T_c = 25 °C
V(T_c) = 41 µV/°C * 25 °C = 1,025 mV
V(T_h) = 3,28 + 1,025 = 4,305 mV  ->  T_h = 4,305 mV / 41 µV/°C ≈ 105 °C
(sottraendo invece di sommare si otterrebbe ≈ 55 °C: errore di 50 °C)
In pratica nessuno costruisce più questa catena a componenti discreti: moduli come MAX31855 (SPI, risoluzione 0,25 °C, compensazione integrata, rilevamento di termocoppia aperta o in corto, alimentazione 3,0–3,6 V) o il più economico MAX6675 (solo tipo K, 0…1024 °C, 12 bit) fanno tutto. Il MAX31855 dichiara per la tipo K un errore di ±2 °C da −200 a +700 °C (ambiente −20…+85 °C) e assume una relazione lineare tensione-temperatura: per la massima precisione va corretto via software con le tabelle NIST. Due regole pratiche: i fili di prolunga devono essere dello stesso tipo della termocoppia (altrimenti si crea un nuovo giunto), e se il giunto di misura può toccare parti in tensione (resistenze riscaldanti, forni elettrici, molte sonde hanno il giunto saldato alla guaina) il circuito di condizionamento deve essere isolato galvanicamente.
Sensori integrati: analogici e digitali
LM35 e TMP36 (uscita in tensione)
L’LM35 (Texas Instruments) contiene un sensore a giunzione e un amplificatore tarato: l’uscita vale 10 mV/°C × T, quindi 250 mV a 25 °C, con alimentazione da 4 a 30 V, consumo inferiore a 60 µA e autoriscaldamento di circa 0,08 °C in aria ferma. La precisione dipende dalla versione: LM35 ±0,4 °C tipica a 25 °C (±1 °C garantita), LM35A ±0,5 °C garantita, LM35D (la più comune, 0–100 °C) ±1,5 °C garantita.
Il collegamento all’ADC richiede un condensatore da 100 nF tra +Vs e GND vicino al sensore e, se il cavo è lungo o l’ambiente rumoroso, un filtro RC con la resistenza in serie al segnale e il condensatore verso massa (10 kΩ e 100 nF danno f_c ≈ 160 Hz). La resistenza serve anche a isolare l’uscita dal carico capacitivo: senza di essa l’LM35 pilota senza precauzioni solo 50 pF.

Con alimentazione singola l’uscita dell’LM35 non può scendere sotto 0 V, quindi le temperature negative sono perse e nessun amplificatore a valle può recuperarle. Il datasheet prevede per il range completo (−55…+150 °C) una resistenza tra uscita e una tensione negativa −Vs, pari a R1 = Vs / 50 µA (100 kΩ con −5 V): l’uscita va da −550 mV a +1500 mV. Se servono temperature negative con una sola alimentazione è più semplice il TMP36 (Analog Devices), che aggiunge un offset di 500 mV: V_out = 500 mV + 10 mV/°C × T, cioè 100 mV a −40 °C e 750 mV a 25 °C, con alimentazione 2,7–5,5 V e precisione ±1 °C tipica a 25 °C. Per leggere questi sensori con la giusta tensione di riferimento vedi la guida su ingressi analogici e PWM con Arduino: con analogReference(INTERNAL) (1,1 V su ATmega328P) il passo dell’ADC scende a circa 0,11 °C per l’LM35, fino a 110 °C.
DS18B20 (bus 1-Wire)
Il DS18B20 (Analog Devices, ex Maxim/Dallas) integra sensore, ADC e interfaccia 1-Wire: un solo filo dati bidirezionale con resistenza di pull-up (4,7 kΩ negli schemi del datasheet), alimentazione 3,0–5,5 V, range −55…+125 °C, precisione ±0,5 °C da −10 a +85 °C (±1 °C da −30 a +100 °C, ±2 °C nel range completo) e risoluzione programmabile da 9 a 12 bit, con tempo di conversione massimo da 93,75 ms a 750 ms. Ogni sensore ha un indirizzo ROM univoco a 64 bit, quindi se ne possono mettere molti in parallelo sullo stesso pin. Esiste anche la modalità parassita (solo DQ e GND), che però richiede un pull-up forte durante la conversione e non è raccomandata sopra +100 °C: in pratica conviene sempre alimentare VDD. Attenzione ai cloni, molto diffusi nelle sonde economiche: possono avere precisione peggiore di quella dichiarata.
DHT11 e DHT22 (bus proprietario)
I DHT22 (AM2302 di Aosong) e DHT11 misurano temperatura e umidità relativa con un elemento capacitivo e un termistore, e trasmettono i dati su un filo singolo con un protocollo proprietario, non compatibile con il 1-Wire del DS18B20 nonostante venga spesso chiamato così. Il DHT22 lavora da 3,3 a 6 V, misura da −40 a +80 °C con precisione ±0,5 °C e umidità con ±2 % RH, e richiede almeno 2 s tra due letture. Il DHT11 è più economico ma con risoluzione di 1 °C e precisione nettamente inferiore. Ogni lettura restituisce 40 bit:
Formato dati DHT22 (5 byte, MSB per primo, nessun clock: i bit sono codificati in durata)
Byte 0-1: umidita' relativa x 10        Byte 2-3: temperatura x 10 (bit 7 del byte 2 = segno)
Byte 4:   checksum = (B0 + B1 + B2 + B3) & 0xFF   (somma a 8 bit, non CRC)

RH = (B0*256 + B1) / 10
T  = ((B2 & 0x7F)*256 + B3) / 10, negativa se (B2 & 0x80) != 0
Esempio: 0x02 0x8C 0x01 0x5F 0xEE -> RH = 652/10 = 65,2 %, T = 351/10 = 35,1 °C
(checksum: 0x02 + 0x8C + 0x01 + 0x5F = 0xEE)
Il pull-up sulla linea dati (4,7–10 kΩ; i moduli su basetta lo integrano già) va collegato alla stessa tensione del microcontrollore: con ESP32 o Raspberry Pi Pico sensore e pull-up a 3,3 V, perché un pull-up a 5 V porta sul GPIO a 3,3 V una tensione oltre il massimo ammesso e può danneggiarlo.
Sensori I2C: SHT3x e BME280
Quando servono temperatura e umidità di qualità, i sensori I2C hanno superato i DHT. La serie SHT3x di Sensirion (SHT30, SHT31, SHT35) lavora da 2,15 a 5,5 V, misura da −40 a +125 °C e dichiara ±0,2 °C tipici (SHT31, da 0 a 90 °C; SHT35 ±0,1 °C da 20 a 60 °C), con misura in circa 12,5 ms e indirizzo 0x44 o 0x45 scelto dal pin ADDR. Il BME280 di Bosch aggiunge la pressione barometrica (alimentazione 1,71–3,6 V, indirizzo 0x76/0x77), ma la sua temperatura (±1 °C da 0 a 65 °C) nasce per compensare le altre due misure: il datasheet avverte che risente del calore della scheda e dell’autoriscaldamento e risulta tipicamente più alta dell’ambiente. La scansione del bus I2C con Raspberry Pi Pico è mostrata nell’introduzione a Raspberry Pi Pico e MicroPython.
Esempio 1: NTC 10 kΩ con Arduino e equazione Beta
Il circuito più semplice per leggere un NTC è un partitore di tensione, lo stesso usato per le fotoresistenze LDR: una resistenza fissa R1 da 10 kΩ (1 %) verso +5 V e l’NTC verso massa, con il punto centrale sull’ingresso A0. Il condensatore C1 da 100 nF è opzionale: stabilizza la tensione durante il campionamento dell’ADC e filtra i disturbi raccolti dal cavo della sonda.

Il punto chiave è che il partitore è alimentato dalla stessa tensione usata come riferimento dall’ADC (5 V con analogReference(DEFAULT)): la misura è raziometrica e il valore esatto della tensione di alimentazione si semplifica. Dalla lettura ADC si ricava direttamente la resistenza dell’NTC, poi la temperatura con l’equazione Beta:
\(R_{NTC} = R_1\,\frac{N_{ADC}}{1024 – N_{ADC}} \qquad T = \frac{1}{\frac{1}{T_0} + \frac{1}{\beta}\ln\frac{R_{NTC}}{R_0}} – 273{,}15\)
Esempio di calcolo (R1 = R0 = 10 kOhm, beta = 3950 K, ADC 10 bit)
Lettura N = 512 -> R_NTC = 10000 * 512/512 = 10 000 Ohm -> T = 25,0 °C
Lettura N = 300 -> R_NTC = 10000 * 300/724 = 4 144 Ohm
  1/T = 1/298,15 + ln(0,4144)/3950 = 0,0033540 - 0,0002230 = 0,0031310 K^-1
  T = 319,39 K -> 46,2 °C

Tensione su A0 (VCC = 5 V): 3,85 V a 0 °C, 2,50 V a 25 °C, 1,32 V a 50 °C, 0,56 V a 80 °C
Risoluzione per passo ADC: 0,10 °C a 0 °C, 0,09 °C a 25 °C, 0,13 °C a 50 °C, 0,31 °C a 80 °C
Potenza massima dissipata nell'NTC (R_NTC = R1): 5^2 / (4*10 kOhm) = 0,625 mW
Autoriscaldamento (dissipazione 7 mW/K, Vishay NTCLE100E3): 0,625/7 ≈ 0,09 °C
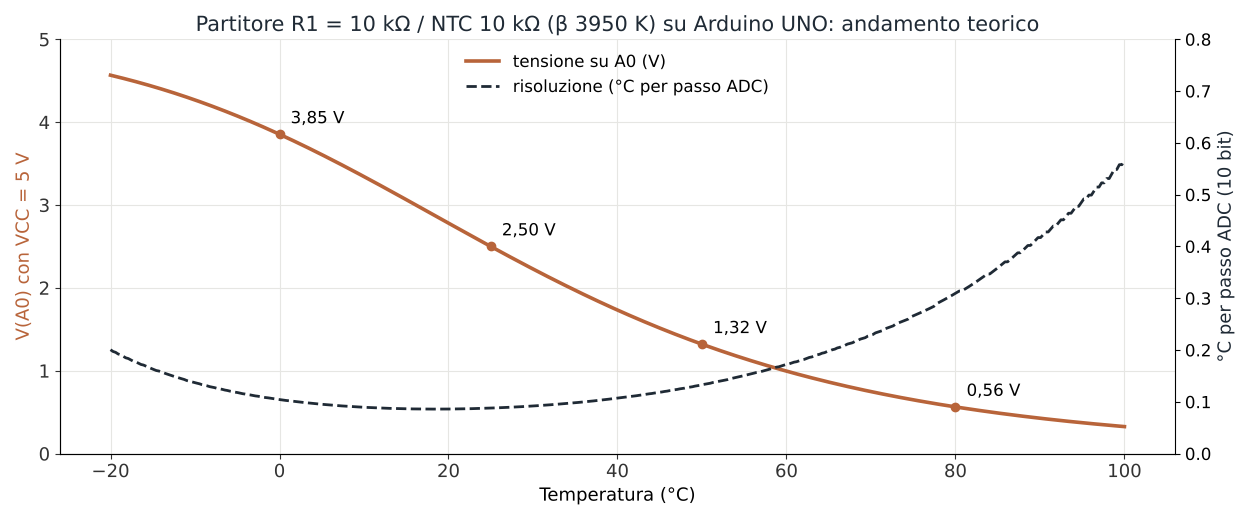
Il grafico spiega la scelta di R1 = R0: la sensibilità è massima dove R1 è uguale alla resistenza dell’NTC, quindi attorno a 25 °C. Se il campo d’interesse è un altro (per esempio 60–100 °C per un boiler) conviene scegliere R1 vicina al valore dell’NTC a centro range, in questo caso circa 1,3 kΩ. Va però ricontrollato l’autoriscaldamento: con 1,3 kΩ a 5 V l’NTC può dissipare fino a 25/(4·1300) ≈ 4,8 mW, cioè circa 0,7 °C di errore; meglio alimentare il partitore a 3,3 V o usare un NTC di valore più alto (per esempio 100 kΩ) con R1 proporzionata.
// Termometro con NTC 10 kOhm in partitore - Arduino UNO (ADC 10 bit, AREF = 5 V)
// NTC tra A0 e GND, R1 = 10 kOhm tra +5 V e A0

const uint8_t PIN_NTC     = A0;
const float   R1          = 10000.0;   // resistenza fissa (misurarla migliora la precisione)
const float   R0          = 10000.0;   // resistenza NTC a 25 °C
const float   BETA        = 3950.0;    // costante beta dal datasheet dell'NTC
const float   T0          = 298.15;    // 25 °C in kelvin
const uint8_t N_CAMPIONI  = 16;        // media per ridurre il rumore

void setup() {
  Serial.begin(9600);
}

void loop() {
  uint32_t somma = 0;
  for (uint8_t i = 0; i < N_CAMPIONI; i++) {
    somma += analogRead(PIN_NTC);
    delay(2);
  }
  float n = (float)somma / N_CAMPIONI;

  // 0 = NTC in corto, 1023 = NTC scollegato (A0 tirato a 5 V da R1)
  if (n < 1.0 || n > 1022.0) {
    Serial.println("Errore: NTC in corto o scollegato");
    delay(1000);
    return;
  }

  float rNtc = R1 * n / (1024.0 - n);                  // resistenza dell'NTC
  float invT = 1.0 / T0 + log(rNtc / R0) / BETA;       // equazione Beta (log = ln)
  float tC   = 1.0 / invT - 273.15;

  Serial.print("R_NTC = ");
  Serial.print(rNtc, 0);
  Serial.print(" Ohm   T = ");
  Serial.print(tC, 1);
  Serial.println(" °C");
  delay(1000);
}
Lo sketch usa il divisore 1024, coerente con il datasheet dell’ATmega328P come spiegato nell’articolo sugli ingressi analogici di Arduino. Su schede a 3,3 V il circuito è identico con il partitore alimentato a 3,3 V; su Raspberry Pi Pico read_u16() restituisce 0–65535, quindi nella formula 1024 diventa 65536. L’ADC dell’ESP32 è invece poco lineare agli estremi della scala: per misure affidabili con l’ESP32 conviene un sensore digitale come quello dell’esempio seguente. Per una precisione migliore di quella delle tolleranze si misura R1 con il multimetro e si tara l’NTC in un punto noto (acqua e ghiaccio fondente a 0 °C).
Esempio 2: DS18B20 con ESP32 (o Arduino)
Lo schema collega due DS18B20 in parallelo al GPIO4 di una scheda ESP32 DevKit. I sensori sono alimentati a 3,3 V e la linea DQ ha una sola resistenza di pull-up da 4,7 kΩ verso 3,3 V, indipendentemente dal numero di sensori. Nel package TO-92, guardando il lato piatto con i terminali in basso, i pin sono da sinistra GND, DQ, VDD; le sonde stagne usano di solito rosso = VDD, nero = GND e giallo (o bianco) = DQ, ma il codice colori va verificato sulla scheda del venditore.

Dal gestore librerie dell’IDE Arduino si installano OneWire (Paul Stoffregen) e DallasTemperature (Miles Burton). Per usare lo stesso codice con Arduino UNO basta alimentare sensori e pull-up a 5 V e cambiare il pin, ad esempio in D2.
// DS18B20 su bus 1-Wire - ESP32 (GPIO4) o Arduino UNO (D2)
// Librerie: OneWire (Paul Stoffregen), DallasTemperature (Miles Burton)
#include <OneWire.h>
#include <DallasTemperature.h>

const uint8_t PIN_ONEWIRE = 4;        // ESP32: GPIO4 - Arduino UNO: 2

OneWire           oneWire(PIN_ONEWIRE);
DallasTemperature sensori(&oneWire);
uint8_t           nSensori = 0;

void setup() {
  Serial.begin(115200);
  sensori.begin();                    // cerca i dispositivi sul bus
  nSensori = sensori.getDeviceCount();
  Serial.print("Sensori trovati: ");
  Serial.println(nSensori);
  sensori.setResolution(12);          // 0,0625 °C, conversione fino a 750 ms
}

void loop() {
  sensori.requestTemperatures();      // avvia la conversione e attende la fine

  for (uint8_t i = 0; i < nSensori; i++) {
    float t = sensori.getTempCByIndex(i);
    Serial.print("Sensore ");
    Serial.print(i);
    if (t == DEVICE_DISCONNECTED_C) { // -127: sensore non risponde o CRC errato
      Serial.println(": errore di lettura");
    } else {
      Serial.print(": ");
      Serial.print(t, 2);
      Serial.println(" °C");
    }
  }
  delay(2000);
}
Tre dettagli utili in pratica. L’indice dei sensori dipende dall’ordine degli indirizzi ROM, non dalla posizione sul cavo: se ogni sensore ha un ruolo preciso (mandata, ritorno, esterno) si leggono gli indirizzi con getAddress() e si usa getTempC(indirizzo). Una lettura di 85,00 °C è il valore di accensione del registro e indica di solito una conversione non completata (alimentazione insufficiente o modalità parassita). Per non bloccare il programma durante i 750 ms di conversione si chiama setWaitForConversion(false) e si legge il risultato più tardi con millis(). Su Raspberry Pi Pico lo stesso sensore si legge in MicroPython con i moduli integrati onewire e ds18x20:
from machine import Pin
import onewire, ds18x20, time

ds = ds18x20.DS18X20(onewire.OneWire(Pin(22)))   # DQ su GP22, pull-up 4,7 kOhm a 3,3 V
roms = ds.scan()
while True:
    ds.convert_temp()
    time.sleep_ms(750)
    for rom in roms:
        print(ds.read_temp(rom))
    time.sleep(2)
Errori comuni e checklist
Gli errori più frequenti non dipendono dal sensore ma dal montaggio. Un sensore misura la temperatura di sé stesso: un DHT22 o un BME280 montato accanto al regolatore di tensione o al modulo Wi-Fi legge uno o due gradi in più dell’ambiente, e una sonda appoggiata su un tubo senza pasta termica e isolamento legge una via di mezzo tra tubo e aria. Il secondo errore classico è confondere i tempi: un sensore in contenitore inox ha costanti di tempo di decine di secondi, e un controllo on/off tarato senza tenerne conto oscilla. Sul piano elettrico, i guai tipici sono la tensione di pull-up sbagliata sui GPIO a 3,3 V, i cavi analogici lunghi senza filtro accanto a relè e motori, le prolunghe di termocoppia in rame normale e le Pt100 a 2 fili su cavi di diversi metri.
Checklist di progetto

 1. Definire range, precisione e tempo di risposta richiesti (con margine).
 2. Scegliere il sensore dalla tabella; verificare il datasheet della versione esatta.
 3. NTC: R1 = R_NTC a centro range, resistenza all'1 %, misura raziometrica,
    potenza nell'NTC < 1 mW, beta o Steinhart-Hart dal costruttore.
 4. Pt100: 3 o 4 fili oltre il metro di cavo, corrente <= 1 mA, MAX31865.
 5. Termocoppia: prolunghe dello stesso tipo, giunto freddo compensato (somma!),
    isolamento galvanico se il giunto puo' toccare parti in tensione.
 6. LM35/TMP36: 100 nF su +Vs, R in serie + C verso massa prima dell'ADC.
 7. DS18B20/DHT22: pull-up alla tensione del microcontrollore, VDD alimentato,
    rispettare i tempi di conversione (750 ms / 2 s).
 8. Sensore lontano da fonti di calore della scheda; buon contatto termico.
 9. Firmware: media di piu' campioni, controllo di sensore aperto/in corto
    (ADC 0 o 1023, -127 °C, 85 °C), limiti di plausibilita'.
10. Verificare almeno un punto noto (ghiaccio fondente 0 °C, termometro di riferimento).
Fonti e approfondimenti
- Texas Instruments, LM35: datasheet e dati di prodotto
- Analog Devices, DS18B20 1-Wire Digital Thermometer
- Sensirion, datasheet SHT3x-DIS
- Analog Devices, MAX6675: convertitore per termocoppia K
- Libreria DallasTemperature (Arduino Temperature Control Library)
Articoli collegati
- Come gestire ingressi analogici e uscite PWM con Arduino
- Introduzione a Raspberry Pi Pico e MicroPython
- Fotoresistenze LDR: funzionamento, caratteristiche e circuiti pratici
- Resistore: resistenza elettrica e resistività elettrica
- Filtri RC e RL: formule, esempi e frequenza di taglio
- Amplificatori operazionali: caratteristiche e utilizzi