Rete LIN automotive: master/slave, frame, schedule e diagnosi all’oscilloscopio
Come funziona la rete LIN dell'auto: livello fisico a un filo, frame con break, sync, PID e checksum, tabella di schedulazione e diagnosi dei guasti con oscilloscopio e strumento di diagnosi.

Alzacristalli, specchi elettrici, sensore pioggia e luce, regolatore dell’alternatore, sensore intelligente della batteria: in un’auto moderna decine di piccoli attuatori e sensori dialogano con le centraline senza passare dalla rete CAN. Lo fanno attraverso la rete LIN (Local Interconnect Network), un bus seriale a un solo filo, lento ed economico, che in officina si incontra ogni giorno senza che compaia quasi mai nelle descrizioni dei guasti: “lo specchio destro non si regola”, “il tergicristallo automatico non parte”, “la spia batteria resta accesa”.
In questa guida vediamo perché le centraline sono collegate in rete, come funziona l’architettura master/slave, com’è fatto un frame LIN bit per bit (con il calcolo del PID e del checksum), che cosa sia la tabella di schedulazione e, soprattutto, come si riconoscono all’oscilloscopio una linea LIN sana e una guasta. Alla fine trovi una procedura di diagnosi passo-passo e gli errori più comuni.
Perché le centraline sono collegate in rete
Fino agli anni Ottanta ogni informazione viaggiava su un filo dedicato, e con la diffusione di iniezione elettronica, ABS e comfort il numero di collegamenti è cresciuto molto più in fretta del numero delle centraline. La ragione è combinatoria: se ognuna di n centraline deve scambiare dati con tutte le altre attraverso un collegamento dedicato, il numero di collegamenti è pari al numero di coppie possibili:
\(N_{collegamenti} = \frac{n\,(n-1)}{2}\)
Con 6 centraline servono 15 collegamenti, con 10 ne servono 45, con 30 (un valore normale per una vettura di fascia media) si arriverebbe a 435. Con un bus, cioè una linea condivisa, il cablaggio cresce invece in modo lineare: ogni nuova centralina richiede solo la propria derivazione. È il principio del multiplexing: ogni grandezza viene misurata una sola volta dalla centralina che possiede il sensore e messa a disposizione di tutte le altre. Meno cavi e connettori, nessun sensore duplicato, diagnosi centralizzata dalla presa OBD.
Un veicolo moderno però non ha una sola rete. Il comando di coppia richiesto dal controllo di stabilità deve arrivare in pochi millisecondi, lo stato di un alzacristallo può aspettare. Si realizzano quindi reti diverse per velocità e costo, collegate da un gateway: una rete CAN veloce per motore, cambio e freni, una CAN più lenta per la carrozzeria e, sotto di esse, tante piccole reti LIN per le funzioni semplici.
Bit rate e tempo di bit
Tutte le reti di bordo sono seriali: i bit viaggiano uno dopo l’altro sulla stessa linea. La velocità si misura in bit al secondo (bit rate) e il suo inverso è il tempo di bit, la grandezza che si legge all’oscilloscopio sull’impulso più breve visibile:
\(t_{bit} = \frac{1}{\text{bit rate}} \qquad \Rightarrow \qquad t_{bit} = \frac{1}{19\,200\ \text{bit/s}} \approx 52\ \mu s\)
Un segnale di dati non è periodico: si parla di velocità in bit/s e di durata del bit, non di frequenza.
| Velocità | Tempo di bit | Esempio di rete |
|---|---|---|
| 19,2 kbit/s | 52 µs | LIN (velocità più usata) |
| 20 kbit/s | 50 µs | LIN (valore massimo) |
| 500 kbit/s | 2 µs | CAN motore–telaio |
Master/slave e multimaster: chi può parlare
La prima distinzione fra le reti riguarda chi ha il diritto di iniziare una comunicazione. In una rete master/slave un nodo principale, il master, dirige tutto il traffico: decide quale informazione deve viaggiare e quando, e interroga i nodi secondari, gli slave, che rispondono solo se chiamati. È semplice ed economica, ma se il master si guasta tutta la rete si ferma. Nelle versioni recenti della specifica LIN e nei datasheet dei costruttori di semiconduttori i termini sono diventati commander e responder, ma il significato non cambia e in officina si usano ancora i nomi tradizionali.
In una rete multimaster, come la CAN, tutti i nodi sono alla pari e ciascuno trasmette quando il bus è libero: serve allora una regola per le contese, l’arbitraggio sull’identificatore. La LIN usa invece il metodo a interrogazione (polling): parla solo il nodo interrogato, secondo una tabella prestabilita. Non possono avvenire collisioni e i tempi di aggiornamento sono noti a priori: la rete è deterministica.
Nel veicolo le due architetture convivono. Un esempio tipico è il modulo porta: è un nodo della CAN di carrozzeria e, contemporaneamente, il master della piccola rete LIN che collega specchio, alzacristallo e serratura della stessa porta. Quando il guidatore preme “chiudi tutto”, il comando arriva al modulo porta sulla CAN e il modulo lo traduce in messaggi LIN per i suoi slave.

La rete LIN in quattro numeri
La LIN è nata alla fine degli anni Novanta da un consorzio di costruttori europei di auto e di semiconduttori, con l’obiettivo di collegare a basso costo sensori e attuatori semplici. Le specifiche sono uscite in versioni successive (LIN 1.3 nel 2002, LIN 2.0 nel 2003, poi 2.1 e 2.2A) e oggi sono raccolte nella norma internazionale ISO 17987. Le caratteristiche essenziali si riassumono così:
- un solo filo di segnale, riferito alla massa del veicolo;
- velocità massima 20 kbit/s (19,2 kbit/s è il valore più diffuso; i transceiver lavorano da circa 1 kbit/s in su);
- un master e fino a 15 slave, per un totale di 16 nodi;
- lunghezza complessiva della linea fino a 40 m.
I livelli elettrici sono riferiti alla tensione di batteria, per cui non serve un’alimentazione dedicata alla rete. Le applicazioni tipiche sono porte, tetto, volante, sedili e vano motore (regolatore dell’alternatore, sensore batteria, ventola). In un veicolo ci sono spesso molte reti LIN indipendenti, ciascuna con il proprio master.
Il livello fisico: dominante a massa, recessivo a batteria
Nel master una resistenza di pull-up da 1 kΩ in serie a un diodo collega la linea al positivo di batteria; ogni slave ha una propria resistenza di pull-up molto più grande, nominalmente 30 kΩ. A riposo nessun nodo trasmette e la linea si porta, attraverso le resistenze, a una tensione vicina a quella di batteria: è lo stato recessivo, cioè il bit logico 1. Per trasmettere uno 0 un nodo chiude il proprio transistor verso massa (uno stadio open-drain, come un MOSFET usato come interruttore low-side) e porta la linea vicino a 0 V: è lo stato dominante. Se due nodi trasmettessero insieme, basterebbe un solo transistor chiuso per tirare la linea a massa: per questo lo 0 “domina”.
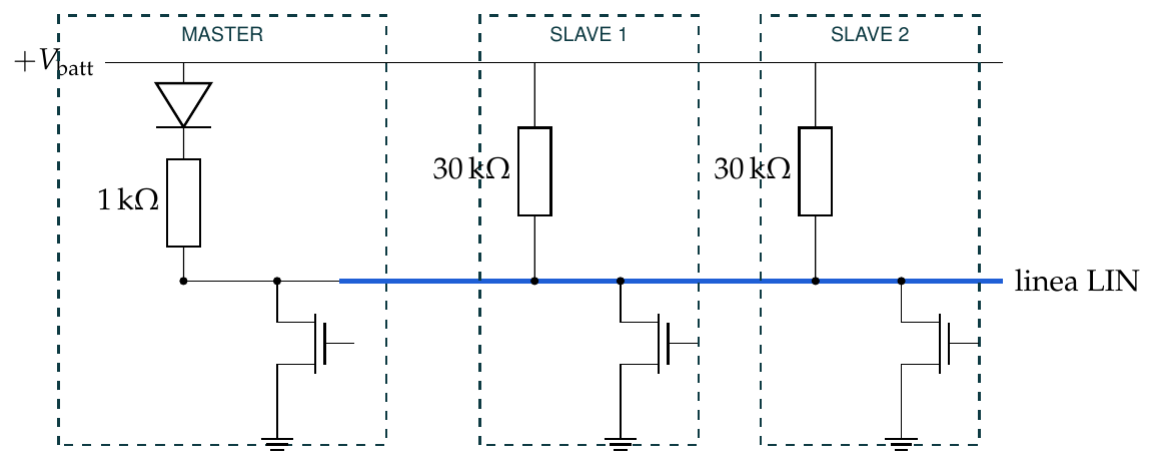
Lo schema è volutamente semplificato. Il diodo nel master impedisce che, con la massa della centralina master interrotta, la linea alimenti all’indietro la centralina; nei transceiver reali anche la resistenza dello slave ha un diodo in serie ed è integrata nel chip. I datasheet riportano valori tipici di 30 kΩ con una tolleranza ampia (per esempio 20–47 kΩ in un transceiver NXP, 20–60 kΩ in uno TI): chi la misura con il multimetro non deve aspettarsi un valore preciso.
Soglie proporzionali alla batteria
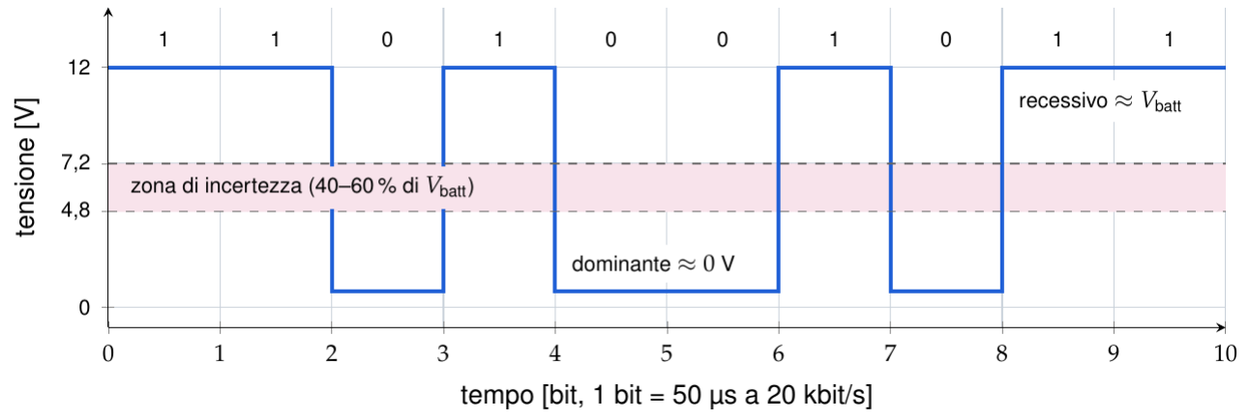
Poiché il livello alto segue la tensione di batteria, il ricevitore non può usare soglie fisse in volt: le soglie sono espresse in percentuale della tensione di alimentazione del transceiver. Un livello inferiore al 40 % è letto come dominante, uno superiore al 60 % come recessivo; la fascia intermedia è una zona di incertezza che protegge dai disturbi.
\(V_{dom} \lt 0{,}4\,V_{bat} \qquad V_{rec} \gt 0{,}6\,V_{bat}\)
Esempio di calcolo: soglie del ricevitore LIN

Vbat = 12,0 V (motore spento)
  dominante certo  < 0,4 x 12,0 = 4,8 V
  recessivo certo  > 0,6 x 12,0 = 7,2 V

Vbat = 13,8 V (motore acceso, carica)
  dominante certo  < 0,4 x 13,8 = 5,52 V
  recessivo certo  > 0,6 x 13,8 = 8,28 V
  fascia incerta: circa 5,5 ... 8,3 V
Per questo batteria e masse contano molto: una massa dello slave che “galleggia” di qualche volt alza il suo dominante verso la zona di incertezza.
Il frame LIN campo per campo
Ogni scambio di informazioni è un frame composto da due parti: un’intestazione (header), trasmessa sempre dal master, e una risposta (response), trasmessa dal nodo che possiede l’informazione richiesta, che può essere uno slave oppure lo stesso master. Tutti i byte, tranne il break, sono trasmessi come in una comune seriale UART: un bit di start dominante, otto bit di dati a partire dal meno significativo e un bit di stop recessivo, per un totale di 10 bit per byte.

Break e sync
Il break è un intervallo di almeno 13 bit dominanti (circa 680 µs a 19,2 kbit/s) seguito da un delimitatore recessivo. Nessun byte normale contiene tanti zeri di fila, perché il bit di stop è recessivo: il break è inconfondibile e segnala a tutti i nodi l’inizio di un nuovo frame.
Il campo di sincronizzazione contiene sempre il byte 0x55 (01010101). Con start e stop, sulla linea compare una sequenza perfettamente alternata di dieci bit. Gli slave, che per contenere i costi usano spesso oscillatori RC poco precisi, misurano la durata di questi fronti e regolano su di essa il proprio tempo di bit: è il trucco che rende affidabile una rete costruita con componenti economici.
PID: identificatore e parità
Il campo PID (Protected Identifier) contiene un identificatore di 6 bit (64 valori, da 0 a 63) seguito da due bit di parità. Gli ID da 0 a 59 sono per i segnali normali, 60 e 61 (0x3C, 0x3D) per la diagnosi, 62 e 63 per usi particolari. Le due parità valgono:
\(P_0 = ID_0 \oplus ID_1 \oplus ID_2 \oplus ID_4 \qquad P_1 = \overline{ID_1 \oplus ID_3 \oplus ID_4 \oplus ID_5}\)
Esempio di calcolo: PID dell'identificatore 0x10

ID = 0x10 = 01 0000 (binario)  -> solo ID4 = 1
P0 = ID0 xor ID1 xor ID2 xor ID4 = 0 xor 0 xor 0 xor 1 = 1
P1 = not(ID1 xor ID3 xor ID4 xor ID5) = not(0 xor 0 xor 1 xor 0) = 0
PID = P1 P0 ID5..ID0 = 0 1 010000 = 0x50

Altri valori ricalcolati:
  ID 0x05 -> PID 0x85      ID 0x11 -> PID 0x11
  ID 0x3C -> PID 0x3C      ID 0x3D -> PID 0x7D
Questi valori servono quando si usa la decodifica seriale dell’oscilloscopio: lo strumento mostra il PID (byte completo) o l’ID (6 bit) a seconda dell’impostazione, e confonderli è un classico.
Dati e checksum
La risposta contiene da 1 a 8 byte di dati e un checksum: si sommano i byte con “riporto” (quando la somma supera 255 si sottrae 255) e si inverte il risultato. Il checksum classico, usato fino a LIN 1.3, è calcolato sui soli dati; il checksum avanzato (enhanced), introdotto con LIN 2.0, comprende anche il PID e protegge così l’associazione fra identificatore e dati. I frame di diagnosi 0x3C e 0x3D usano sempre il checksum classico.
Esempio di calcolo: checksum classico e avanzato

Risposta all'ID 0x10 (PID 0x50) con dati 0x12, 0x34

Classico:  0x12 + 0x34 = 0x46       -> 0xFF - 0x46 = 0xB9
Avanzato:  0x50 + 0x12 + 0x34 = 0x96 -> 0xFF - 0x96 = 0x69

Somma con riporto, dati 0xF0 e 0x20:
  0xF0 + 0x20 = 0x110 > 0xFF -> 0x110 - 0xFF = 0x11
  checksum classico = 0xFF - 0x11 = 0xEE

Verifica in ricezione (avanzato):
  0x50 + 0x12 + 0x34 + 0x69 = 0xFF  -> frame integro
A differenza della CAN, nella LIN non esiste la conferma di ricezione (ACK). Gli errori sono rilevati dai ricevitori con la parità del PID e con il checksum; un messaggio errato viene semplicemente ignorato e il dato si aggiorna al giro successivo della tabella. Lo stato degli slave, compresi gli errori di comunicazione, arriva al master tramite un bit di segnalazione (response error) inserito nei loro frame e tramite i messaggi di diagnosi.
Quanto dura un frame
L’intestazione occupa nominalmente 34 tempi di bit (14 per break e delimitatore, 10 per il sync, 10 per il PID), la risposta 10·(N+1), dove N è il numero di byte di dati:
\(T_{frame,nom} = \left[34 + 10\,(N+1)\right]\,t_{bit} \qquad T_{frame,max} = 1{,}4\;T_{frame,nom}\)
Con 8 byte si ottengono 124 bit, cioè 6,46 ms a 19,2 kbit/s; la specifica concede un margine del 40 % per le pause fra i byte e fra header e risposta, quindi il frame può durare fino a circa 9 ms.

La tabella di schedulazione
Il master non interroga gli slave a caso: segue una tabella di schedulazione (schedule table), definita in fase di progetto nel file di descrizione della rete, che stabilisce l’ordine degli identificatori e lo slot di tempo riservato a ciascun frame. Nell’esempio didattico qui sotto (identificatori di fantasia) il master di un modulo porta chiede lo stato dello specchio (ID 0x10), poi la posizione dell’alzacristallo (ID 0x11), poi trasmette un comando di cui fornisce esso stesso la risposta (ID 0x20), e ricomincia.
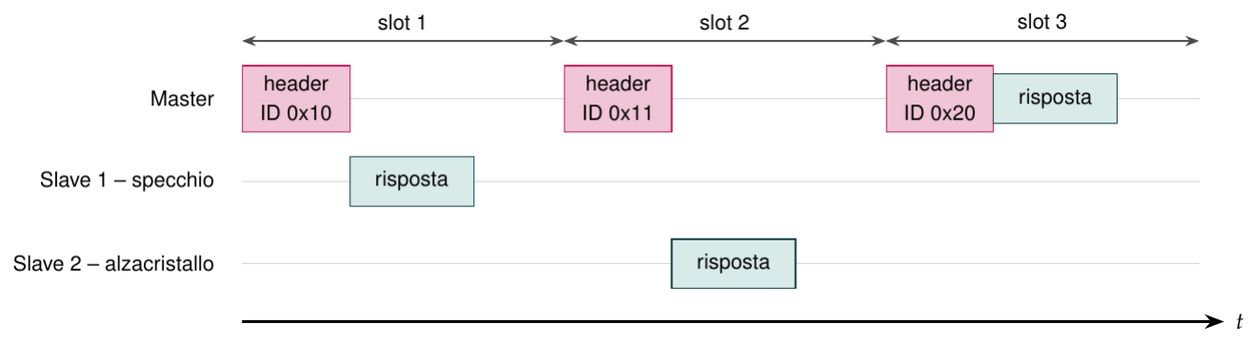
Poiché la tabella è fissa, il tempo di aggiornamento di ogni dato è noto: se ogni slot dura 10 ms, in questo esempio la posizione dell’alzacristallo viene letta ogni 30 ms. Oltre ai frame normali (detti incondizionati) la specifica prevede frame sporadici, inseriti dal master solo quando un dato è cambiato, frame a eventi, a cui rispondono solo gli slave che hanno qualcosa di nuovo, e i frame di diagnosi.
Sleep e wake-up
Quando non c’è traffico la rete va a riposo a basso consumo (sleep): lo comanda il master con un frame dedicato, oppure gli slave ci entrano da soli dopo 4–10 s di bus inattivo. Per uscirne, un qualsiasi nodo invia un impulso dominante di risveglio lungo da 250 µs a 5 ms: è così che un alzacristallo sveglia la rete quando il passeggero preme il pulsante a veicolo spento. A quadro spento, quindi, una linea ferma a batteria è normale.
La LIN all’oscilloscopio
La misura si esegue con l’oscilloscopio collegato fra il filo LIN e una buona massa (meglio quella della centralina master che la carrozzeria lontana), con 5 V/div e una base dei tempi di 1–2 ms/div per vedere i frame interi. Per osservare i singoli bit si scende a 50–100 µs/div: a 19,2 kbit/s dieci bit durano circa 520 µs. Una frequenza di campionamento di qualche centinaio di kS/s è già abbondante.
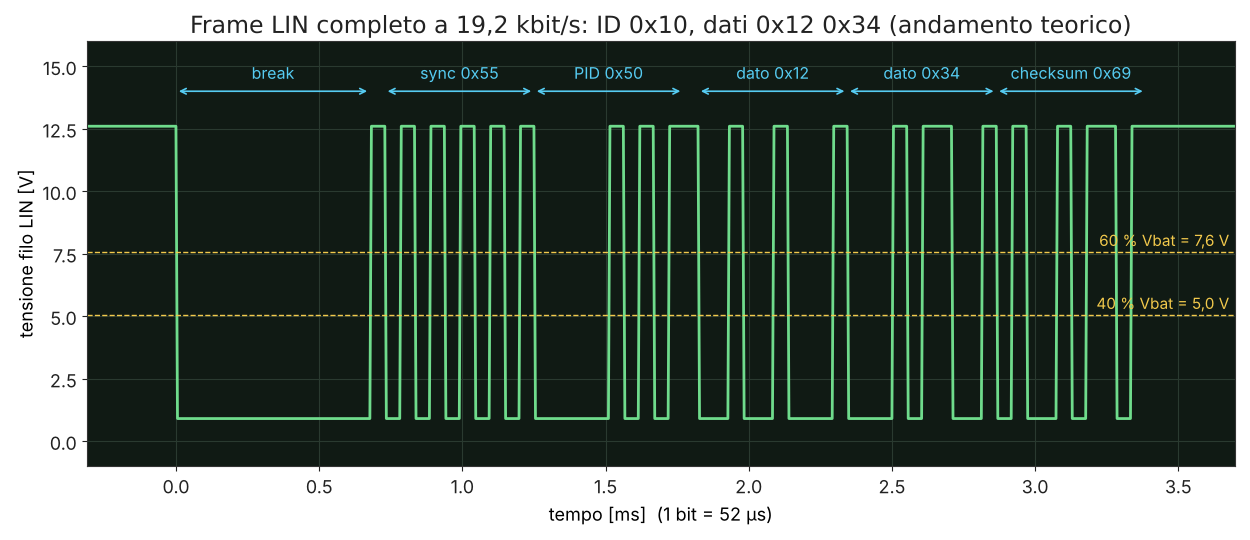
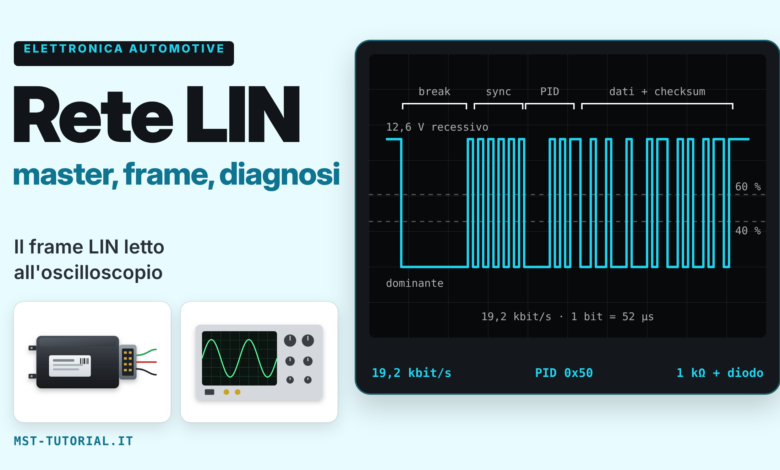
La figura mostra l’andamento teorico del frame calcolato prima (ID 0x10, dati 0x12 e 0x34, checksum avanzato 0x69), con batteria a 12,6 V, livello dominante di circa 0,9 V e un bit di pausa fra header e risposta. Su una linea sana si riconoscono:
- il break, l’impulso dominante più lungo, all’inizio di ogni frame;
- il sync, una raffica perfettamente alternata da cui si misura il tempo di bit (cinque periodi completi = dieci bit);
- la risposta subito dopo il PID: se manca, la linea resta recessiva fino all’header successivo;
- i livelli: recessivo pari alla tensione di batteria meno la caduta sul diodo del master, dominante a pochi decimi di volt o poco più di 1 V, mai esattamente 0 V per la caduta sul transistor e sulla massa.
Un dettaglio utile: le risposte di slave diversi possono avere livelli dominanti leggermente diversi, perché ogni nodo ha la propria massa. Un livello dominante sensibilmente più alto solo nelle risposte di un certo ID indica la massa di quello slave. Il multimetro mostra solo il valore medio (tipicamente 9–11 V su una linea attiva): serve a riconoscere una linea ferma a 0 V o a batteria, non la qualità dei bit.
Guasti tipici e procedura di diagnosi
Il guasto di una rete LIN produce effetti diversi a seconda del tipo e della posizione. I codici guasto degli slave si leggono interrogando con lo strumento di diagnosi la centralina che fa da master.
| Guasto | Che cosa si vede sulla linea | Effetto |
|---|---|---|
| Corto verso massa | linea sempre a circa 0 V (dominante fisso) | comunicazione impossibile: si ferma tutta la sottorete |
| Corto verso il positivo | linea sempre a Vbat (recessivo fisso) | comunicazione impossibile: si ferma tutta la sottorete |
| Interruzione del filo | a valle dell’interruzione nessun segnale | si fermano solo i nodi isolati dal master |
| Slave guasto o non alimentato | header presenti, risposta di quell’ID assente | si perde la sola funzione; errore memorizzato nel master |
| Massa di uno slave interrotta o resistiva | dominante di quello slave “alto”, non arriva vicino a 0 V | risposte non riconosciute o intermittenti |
| Master guasto o senza alimentazione | linea ferma a riposo, nessun break | tutta la sottorete ferma, slave in sleep |
Procedura di diagnosi di una funzione comandata in LIN

1) Strumento di diagnosi sul master: leggere i guasti
   (errore di comunicazione con uno slave? quale?)
2) Alimentazione e massa dello slave sospetto e del master,
   misurate sotto carico (non solo a vuoto)
3) Oscilloscopio fra filo LIN e massa, 5 V/div, 1-2 ms/div,
   quadro acceso e funzione azionata
4) Linea ferma:
   - a ~0 V      -> corto a massa o nodo che tiene il dominante
   - a ~Vbat     -> master non trasmette o corto al positivo
   Scollegare gli slave uno alla volta: se la linea riparte,
   l'ultimo scollegato è il colpevole; se no, cercare sul cablaggio
5) Frame regolari: individuare l'header dell'ID della funzione
   (decodifica seriale o conteggio dei bit del PID)
   - risposta assente  -> connettore, alimentazione, massa,
                          slave guasto
   - risposta presente -> problema a valle (motorino, meccanica,
                          codifica/configurazione)
6) Controllare il livello dominante di ogni risposta:
   un ID con dominante molto più alto degli altri = massa slave
7) Dopo la riparazione: cancellare i guasti e verificare che
   non si ripresentino con la funzione azionata più volte
Valori tipici di riferimento
I valori seguenti sono indicativi e servono per orientarsi; il riferimento resta sempre la documentazione del costruttore del veicolo.
| Grandezza | Valore tipico | Note |
|---|---|---|
| Livello recessivo | Vbat − 0,5…1 V | segue la batteria: 12–14,5 V |
| Livello dominante | circa 0,5–1,5 V | deve restare ben sotto il 40 % di Vbat |
| Tempo di bit | 52 µs (19,2 kbit/s), 96 µs (10,4 kbit/s) | si misura sul sync |
| Durata del break | ≥ 13 bit, circa 680 µs a 19,2 kbit/s | impulso dominante più lungo |
| Pull-up master | 1 kΩ + diodo | esterno al transceiver |
| Impulso di wake-up | 250 µs – 5 ms | dominante isolato a rete ferma |
Errori comuni
- Cercare una frequenza: la LIN non è un segnale periodico. Si misurano tempo di bit, livelli e presenza delle risposte, non gli hertz.
- Confondere ID e PID: 0x10 e 0x50 indicano lo stesso frame; controllare come lo strumento visualizza il campo.
- Misurare con la massa sbagliata: una massa di riferimento lontana sposta i livelli e può far sembrare “alto” un dominante corretto.
- Bucare l’isolamento: le sonde a perforazione sui fili di rete vanno evitate o l’isolamento va ripristinato; l’acqua che entra ossida il rame e crea guasti intermittenti difficilissimi da trovare.
- Applicare tensioni esterne alla linea per “provare” uno slave: si rischia di danneggiare i transceiver di tutti i nodi collegati.
Fonti e approfondimenti
- Texas Instruments, TLIN1029-Q1 LIN transceiver, datasheet (soglie al 40/60 % di VSUP, pull-up responder, terminazione del commander).
- NXP, TJA1021 LIN 2.x/SAE J2602 transceiver, datasheet (resistenza di terminazione dello slave, velocità 1–20 kBd).
- Vector E-Learning, LIN: State Machine (sleep, segnale di wake-up 250 µs – 5 ms).
Articoli collegati