Oltre la CAN: reti di bordo VAN, FlexRay, MOST, CAN FD/XL e Automotive Ethernet
Le reti di bordo oltre la CAN classica: VAN e J1850 storiche, FlexRay a tempo, anello MOST in fibra, CAN FD e CAN XL, Automotive Ethernet e architettura a zone, con le misure da fare in officina.

La rete CAN è da oltre trent’anni la spina dorsale dell’elettronica di bordo, ma non è l’unica fra le reti di bordo che un tecnico incontra sotto il cofano o dietro il cruscotto. Su vetture circolanti si trovano ancora VAN, SAE J1850, FlexRay e la fibra ottica MOST; sulle auto più recenti compaiono CAN FD, CAN XL e Automotive Ethernet, che stanno cambiando il modo stesso in cui è organizzata l’elettronica del veicolo.
In questa guida passiamo in rassegna queste reti con un criterio unico: metodo di accesso al bus, velocità e costo. Per ognuna vediamo come riconoscerla, che cosa ci si aspetta di vedere all’oscilloscopio e quali sono i limiti pratici in officina. Chiudono l’articolo l’architettura a zone, una tabella “quale rete per quale funzione”, una procedura di approccio alla diagnosi e gli errori più comuni.
Come confrontare le reti di bordo
Ogni rete risponde a tre domande. Chi trasmette e quando? Nella rete LIN parla solo chi è interrogato dal master (polling); nella rete CAN trasmette chi ha un evento da comunicare e le contese si risolvono con l’arbitraggio; in FlexRay ogni nodo ha intervalli di tempo prefissati (TDMA). Quanto è veloce? Dalla velocità dipende il tempo di bit, cioè quello che si legge sullo schermo. Quanto costa? Una rete più veloce richiede transceiver, cavi, connettori e microcontrollori più costosi: il progettista sceglie sempre la rete più economica che soddisfa la funzione.
Per l’officina la seconda domanda ha una conseguenza immediata: lo strumento deve essere adatto alla rete. Per riconoscere i bit servono almeno una decina di campioni per bit e una base dei tempi che mostri circa dieci bit sullo schermo:
\(t_{bit} = \frac{1}{\text{bit rate}} \qquad f_{camp,min} \approx \frac{10}{t_{bit}}\)
| Rete | Bit rate | Tempo di bit | Base dei tempi per ~10 bit | Campionamento minimo (10 campioni/bit) |
|---|---|---|---|---|
| LIN | 20 kbit/s | 50 µs | 50 µs/div | 0,2 MS/s |
| VAN | 125 kbit/s | 8 µs | 10 µs/div | 1,25 MS/s |
| CAN | 500 kbit/s | 2 µs | 2 µs/div | 5 MS/s |
| CAN FD (fase dati) | 5 Mbit/s | 0,2 µs | 200 ns/div | 50 MS/s |
| FlexRay | 10 Mbit/s | 0,1 µs | 100 ns/div | 100 MS/s |
| CAN XL (fase dati) | 20 Mbit/s | 50 ns | 50 ns/div | 200 MS/s |
Un oscilloscopio da officina da qualche decina di MS/s va benissimo per LIN, VAN e CAN, è al limite con la fase dati della CAN FD e non basta per FlexRay. Per l’Automotive Ethernet l’oscilloscopio serve solo a verificare la presenza di segnale: i dati si leggono con lo strumento di diagnosi o con interfacce dedicate.
Le reti storiche: VAN e SAE J1850
VAN, la rete di carrozzeria PSA e Renault
La rete VAN (Vehicle Area Network), normata dalla ISO 11519-3, è stata usata dai gruppi PSA e Renault fra gli anni Novanta e i primi anni Duemila per carrozzeria e comfort: alzacristalli, tergicristalli, chiusure, clima, luci, quadro strumenti e autoradio. È una rete differenziale a due fili, DATA e DATA B, che lavorano in controfase come CAN-H e CAN-L. La velocità arriva a 125 kbit/s, la codifica è di tipo Manchester migliorata e, come nella CAN e a differenza della LIN, il frame prevede la conferma di ricezione.
Il frame è come una raccomandata con ricevuta di ritorno: inizio, identificatore (l’indirizzo), campo COM (tipo di richiesta: lettura o scrittura, con o senza risposta), dati, CRC, ACK (la ricevuta) e fine.
Nella documentazione di officina le due linee VAN si muovono fra circa 0,7 V e 4,5 V e si scambiano i livelli a ogni cambiamento di stato, incrociandosi intorno ai 2,6 V. L’impulso più breve dura 8 µs:
Esempio di calcolo: lettura di un segnale VAN

Livelli:        0,7 V e 4,5 V
Ampiezza:       Vpp = 4,5 - 0,7 = 3,8 V (per ciascuna linea)
Impulso minimo: 8 µs  -> tempo di bit
Velocità:       1 / 8 µs = 125 000 bit/s = 125 kbit/s

Con la Manchester migliorata ogni gruppo di 4 bit di dati
occupa 5 intervalli elementari: la velocità utile dei dati
è circa 4/5 del valore nominale (circa 100 kbit/s).
Attenzione a una lettura sbagliata che circola in vecchi materiali didattici: “periodo 8 ms, frequenza 125 kb/s”. Gli errori sono due. Con un bit da 8 millisecondi la velocità sarebbe 125 bit/s, mille volte più bassa; e un segnale di dati non ha periodo né frequenza, perché non si ripete uguale a sé stesso. La lettura corretta è: tempo di bit 8 µs, velocità 125 kbit/s, ampiezza 3,8 V, segnale digitale non periodico.
SAE J1850, la diagnosi delle vetture americane
La SAE J1850 è una rete di classe B nata negli Stati Uniti e usata soprattutto per la diagnosi OBD-II dei veicoli americani. Ne esistono due varianti: la PWM a 41,6 kbit/s su due fili (Ford) e la VPW a 10,4 kbit/s su un filo (General Motors e Chrysler). Sulla presa diagnostica occupa i pin 2 e 10. Dal 2008, con l’obbligo della CAN per la diagnosi dei veicoli venduti negli Stati Uniti, è stata abbandonata: la si incontra solo su vetture d’importazione di quegli anni, e lo strumento di diagnosi deve supportarla esplicitamente.
FlexRay: la rete a tempo per le funzioni di sicurezza
FlexRay è una rete deterministica a divisione di tempo, sviluppata da un consorzio di costruttori e fornitori (fra cui BMW, Daimler, Bosch, Motorola e Philips) per le funzioni in cui un messaggio deve arrivare in un istante noto e garantito, qualunque sia il traffico: sospensioni adattive, controllo dinamico del telaio, sterzo e freni comandati elettricamente (by-wire). La prima vettura di serie che la impiegava è stata la BMW X5 serie E70, alla fine del 2006; il consorzio si è sciolto nel 2009 dopo aver completato le specifiche, oggi raccolte nella norma ISO 17458.
Il ciclo di comunicazione
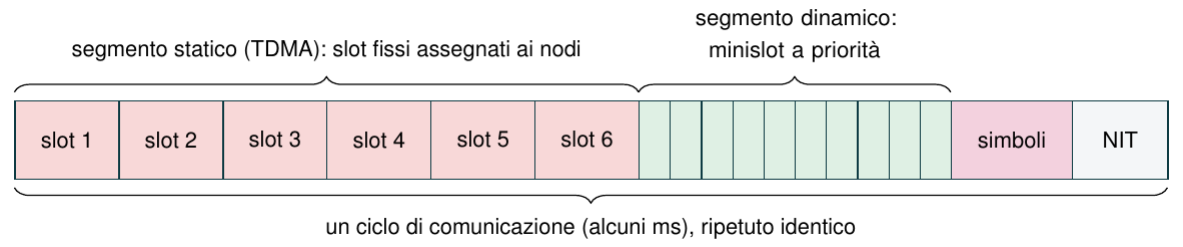
Il tempo è diviso in cicli di comunicazione che si ripetono identici, di durata tipica di alcuni millisecondi. Ogni ciclo comprende quattro parti:
- il segmento statico, diviso in slot di uguale durata, ciascuno assegnato in fase di progetto a un nodo e a un messaggio: è la parte TDMA vera e propria, in cui si sa con precisione quando ogni dato verrà trasmesso;
- il segmento dinamico, diviso in minislot e usato a eventi, con priorità legata all’identificatore del frame;
- la finestra dei simboli, per segnali di servizio;
- il NIT (Network Idle Time), in cui i nodi correggono i propri orologi per restare sincronizzati.
La velocità arriva a 10 Mbit/s per canale e ogni nodo può essere collegato a due canali indipendenti, A e B, usati per trasmettere due volte gli stessi dati (ridondanza) oppure dati diversi (capacità doppia). Ogni frame ha un’intestazione di 5 byte (con identificatore e numero del ciclo), un campo dati fino a 254 byte e una coda con CRC a 24 bit. Non esiste un campo di conferma: l’integrità è affidata al CRC e alla ridondanza, e ogni nodo sa sempre quando aspettarsi ciascun messaggio.
Il livello fisico
Ogni canale è un doppino con i fili BP (bus plus) e BM (bus minus). A differenza della CAN, entrambi i valori logici sono stati attivi imposti dal trasmettitore, mentre lo stato di riposo ha differenza nulla. La topologia può essere a bus, a stella attiva o mista, e le linee vanno terminate in modo adatto all’impedenza del cavo, che è nella fascia 80–110 Ω.
| Stato | BP | BM | Vdiff = BP − BM |
|---|---|---|---|
| Idle (riposo) | ≈ 2,5 V | ≈ 2,5 V | 0 V |
| Idle a basso consumo | ≈ 0 V | ≈ 0 V | 0 V |
| Data_1 (1 logico) | ≈ 3,5 V | ≈ 1,5 V | +2 V |
| Data_0 (0 logico) | ≈ 1,5 V | ≈ 3,5 V | −2 V |
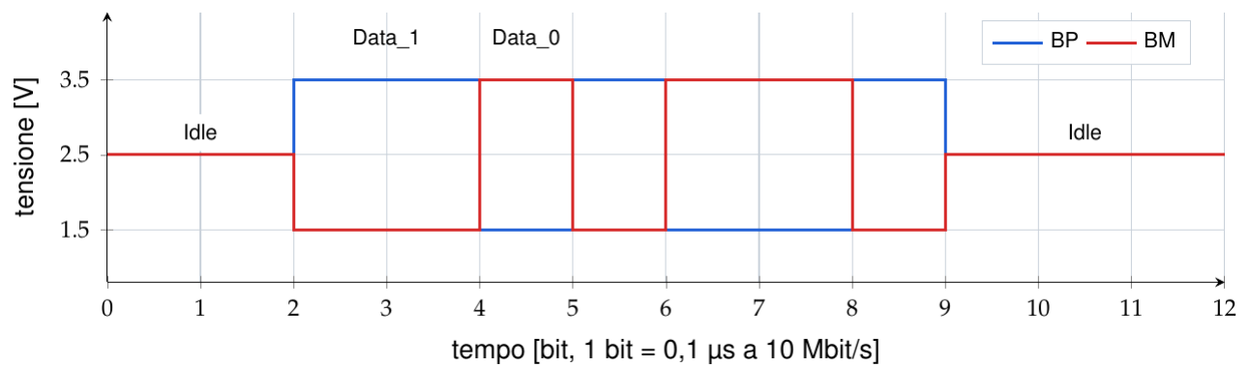
I valori sono nominali e idealizzati: su una linea reale le ampiezze dipendono dal transceiver, dal carico e dalla posizione della misura. Per osservare FlexRay all’oscilloscopio servono due canali (BP e BM, o meglio la loro differenza) e almeno 100 MS/s: a 10 Mbit/s un bit dura 100 ns.
CAN e FlexRay a confronto
| Caratteristica | CAN classica | FlexRay |
|---|---|---|
| Accesso | a eventi, arbitraggio sull’identificatore | a tempo (TDMA) + segmento dinamico |
| Velocità | fino a 1 Mbit/s (tipico 500 kbit/s) | fino a 10 Mbit/s per canale, 2 canali |
| Stati del bus | dominante / recessivo | Idle, Data_0, Data_1 |
| Dati per frame | 0–8 byte | 0–254 byte |
| Conferma di ricezione | ACK nel frame | nessun ACK: CRC e ridondanza |
| Istante di ricezione | dipende dal traffico | noto in anticipo |
La CAN è efficiente perché occupa il bus solo quando serve, ma l’istante in cui arriva un messaggio poco prioritario dipende dal traffico; FlexRay spreca un po’ di banda negli slot non usati, ma garantisce i tempi. Oggi resta una rete di nicchia, usata soprattutto da alcuni costruttori tedeschi; molte delle sue funzioni sono passate a CAN FD ed Ethernet.
MOST: l’anello in fibra ottica dell’infotainment
La rete MOST (Media Oriented Systems Transport) è stata definita a partire dal 1998 dalla MOST Cooperation per audio, video, navigazione e telefono. Usa prevalentemente la fibra ottica in plastica (esistono versioni su rame) con una topologia ad anello: ogni nodo riceve la luce dal precedente, la converte in segnale elettrico, la elabora e la ritrasmette al successivo. Un anello può comprendere fino a 64 nodi; le sigle MOST25, MOST50 e MOST150 indicano la velocità approssimativa in Mbit/s. È ottimizzata per flussi continui di dati sincroni, come l’audio digitale.
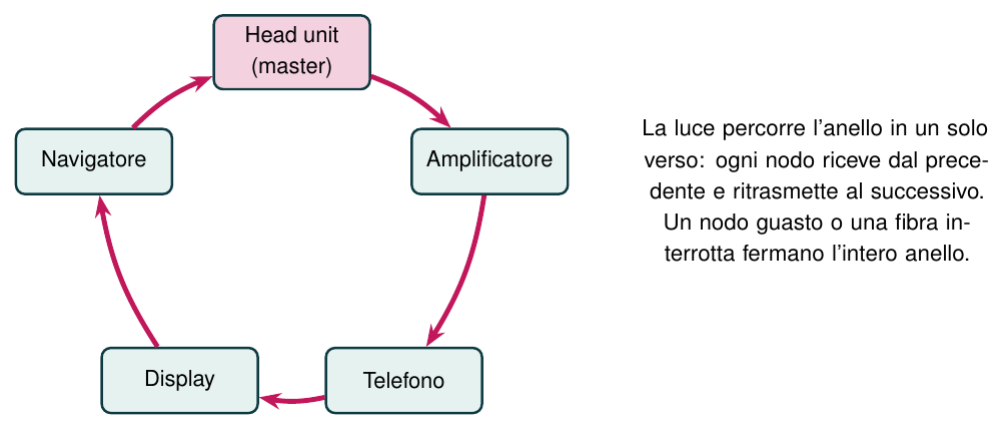
La fibra è leggera e insensibile ai disturbi, ma l’anello ha un punto debole: se un nodo si guasta o non è alimentato, o se la fibra viene piegata troppo o danneggiata, la luce non arriva ai nodi successivi e tutto l’anello smette di funzionare. Sintomo tipico: radio, navigatore e amplificatore spenti insieme. La diagnosi comincia con la prova di interruzione dell’anello eseguita dallo strumento del costruttore e prosegue escludendo i nodi uno alla volta. Le fibre non si giuntano con metodi di fortuna e non si piegano sotto il raggio minimo indicato dal costruttore. Oggi MOST è in declino: le nuove architetture affidano l’infotainment all’Ethernet.
CAN FD e CAN XL: la CAN diventa più veloce
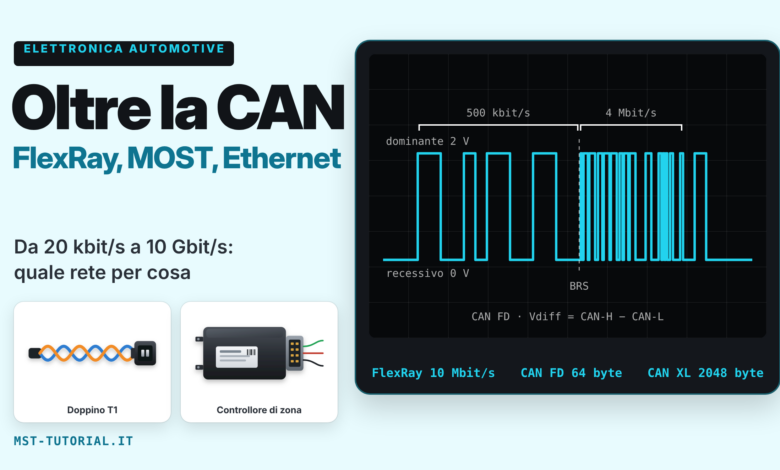
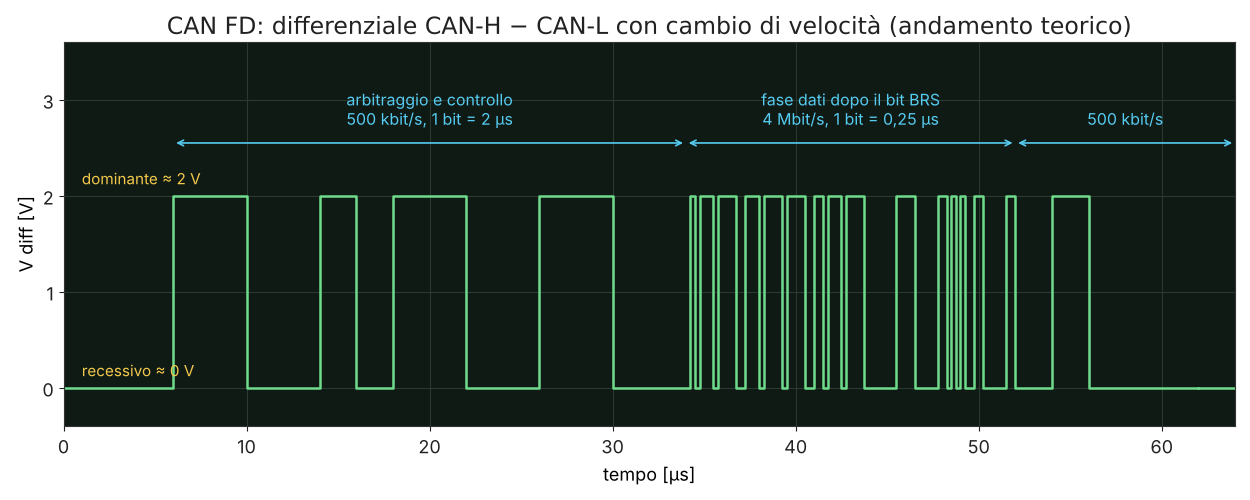
Gli 8 byte per frame della CAN classica sono diventati stretti, soprattutto per l’aggiornamento del software delle centraline. Bosch ha presentato nel 2012 la CAN FD (Flexible Data-rate), poi inserita nella ISO 11898-1. L’idea è semplice: la fase di arbitraggio resta identica alla CAN classica e alla stessa velocità (ad esempio 500 kbit/s), perché tutti i nodi devono poter rileggere i bit sul bus e il bit deve percorrere tutta la linea entro il tempo di bit. Vinto l’arbitraggio trasmette un solo nodo, quindi un bit apposito (BRS, Bit Rate Switch) commuta la velocità e la fase dati viaggia tipicamente a 2–5 Mbit/s, fino a circa 8 Mbit/s. Il campo dati arriva a 64 byte e il CRC è più lungo (17 o 21 bit).
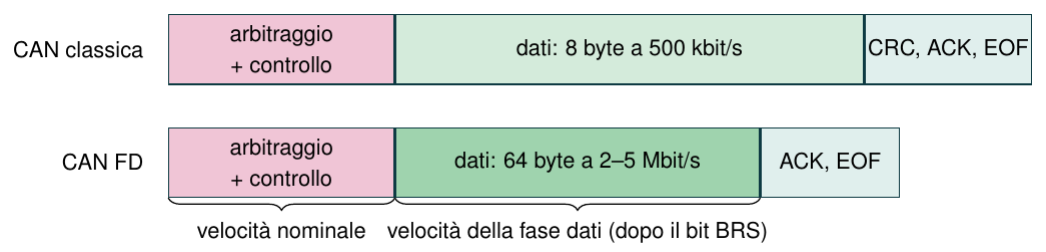
All’oscilloscopio la differenza salta all’occhio: dopo il bit BRS i bit diventano molto più stretti e tornano larghi solo alla fine del frame.
Esempio di calcolo: 64 byte con CAN classica e CAN FD
(valori approssimati, bit stuffing trascurato)

CAN classica, 500 kbit/s:
  8 frame da 8 byte, circa 111 bit ciascuno
  8 x 111 = 888 bit  -> 888 x 2 µs = 1776 µs ≈ 1,8 ms

CAN FD, 500 kbit/s + fase dati 4 Mbit/s, un solo frame:
  arbitraggio e controllo: 30 bit x 2 µs     =  60 µs
  dati + CRC: 64 x 8 + 30 = 542 bit x 0,25 µs ≈ 135 µs
  bit finali a velocità nominale: 10 x 2 µs  =  20 µs
  totale ≈ 215 µs ≈ 0,22 ms  -> circa 8 volte più veloce

Aggiornamento software di 4 MiB (solo tempo di bus):
  CAN classica:  4 194 304 / 8  frame x 222 µs ≈ 116 s
  CAN FD 4 Mbit/s: 4 194 304 / 64 frame x 215 µs ≈ 14 s
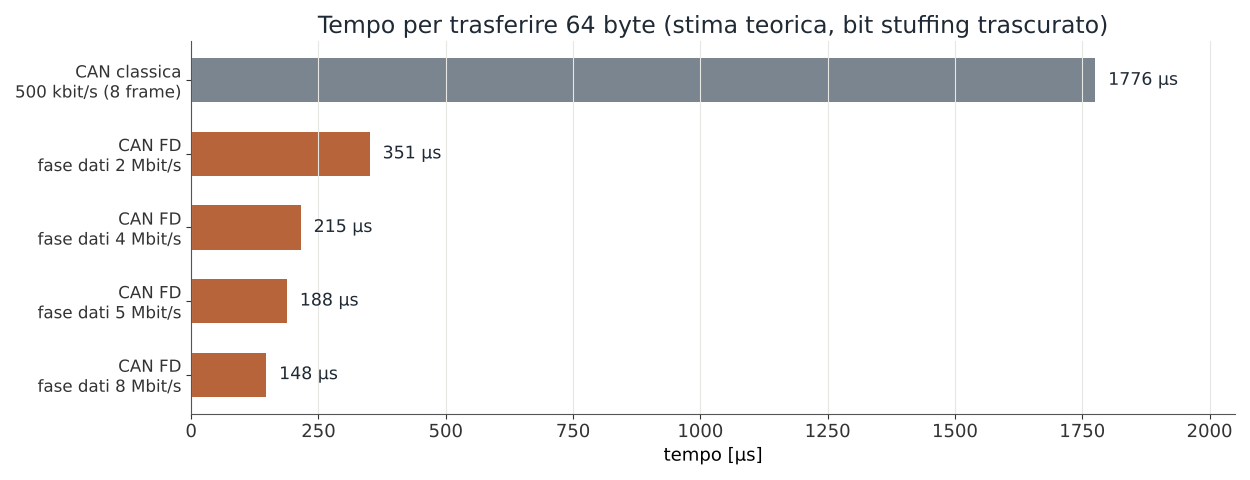
Nella realtà i tempi di riprogrammazione sono molto più lunghi, perché si aggiungono il protocollo di diagnosi, le attese di conferma e la scrittura della memoria flash; il rapporto fra le due reti però resta. Una centralina CAN FD comunica anche con frame classici, mentre un vecchio controllore CAN classico interpreta un frame FD come errore: per questo nodi FD e nodi classici non si mescolano sulla stessa rete, salvo transceiver o controllori capaci di ignorare i frame FD. In officina servono strumento di diagnosi e oscilloscopio compatibili con la CAN FD.
CAN XL
La CAN XL (eXtra Long), sviluppata da CAN in Automation (CiA) e inserita con CAN classica e CAN FD nella ISO 11898-1:2024, porta il campo dati da 1 a 2048 byte, abbastanza per trasportare un intero pacchetto Ethernet. La fase dati arriva a 20 Mbit/s e oltre con i transceiver SIC XL, che commutano fra una modalità adatta all’arbitraggio e una modalità veloce per i dati. La priorità è ancora decisa da un identificatore di 11 bit con il consueto arbitraggio, mentre l’indirizzamento è affidato a un campo separato di 32 bit. I nodi CAN XL trasmettono e ricevono anche frame classici e FD, quindi i tre formati convivono. La CAN XL è pensata come dorsale o sotto-dorsale, a metà strada fra CAN FD ed Ethernet.
Automotive Ethernet e architettura a zone
L’Ethernet da ufficio usa quattro coppie di fili e connettori poco adatti a vibrazioni e umidità. L’Automotive Ethernet usa invece un solo doppino, non schermato o leggermente schermato, con circuiti progettati per i severi limiti di emissioni del veicolo. Le versioni sono identificate dalla sigla T1 (una coppia):
| Versione | Norma | Velocità | Impiego tipico |
|---|---|---|---|
| 10BASE-T1S | IEEE 802.3cg (2019) | 10 Mbit/s, anche multidrop | collegamenti periferici, alternativa alla CAN |
| 100BASE-T1 | IEEE 802.3bw (2015) | 100 Mbit/s | telecamere, infotainment, diagnosi |
| 1000BASE-T1 | IEEE 802.3bp (2016) | 1 Gbit/s | dorsale, ADAS |
| 2,5/5/10GBASE-T1 | IEEE 802.3ch (2020) | fino a 10 Gbit/s | dorsale ad alte prestazioni |
Le reti Ethernet sono a stella: ogni centralina è collegata a uno switch che smista i pacchetti. La 10BASE-T1S fa eccezione e permette di collegare più nodi sulla stessa linea, come un bus. Questa struttura regge i flussi enormi di telecamere, radar e sistemi ADAS, oltre a infotainment e aggiornamenti software a distanza. Anche la diagnosi si sta spostando sull’Ethernet con il protocollo DoIP (Diagnostics over Internet Protocol, ISO 13400), che usa alcuni pin della stessa presa OBD a 16 pin e riprogramma le centraline molto più rapidamente.
L’architettura a zone
La diffusione dell’Ethernet accompagna un cambiamento profondo chiamato architettura a zone. Invece di decine di centraline, ognuna dedicata a una funzione e cablata ai propri sensori ovunque si trovino, il veicolo viene diviso in zone fisiche (anteriore sinistra, anteriore destra, posteriore…). In ogni zona un controllore di zona raccoglie i sensori e comanda gli attuatori vicini con brevi collegamenti CAN, CAN FD o LIN, e comunica con un potente computer centrale attraverso una dorsale Ethernet. Si riducono lunghezza e peso del cablaggio e il software si concentra in pochi calcolatori aggiornabili.
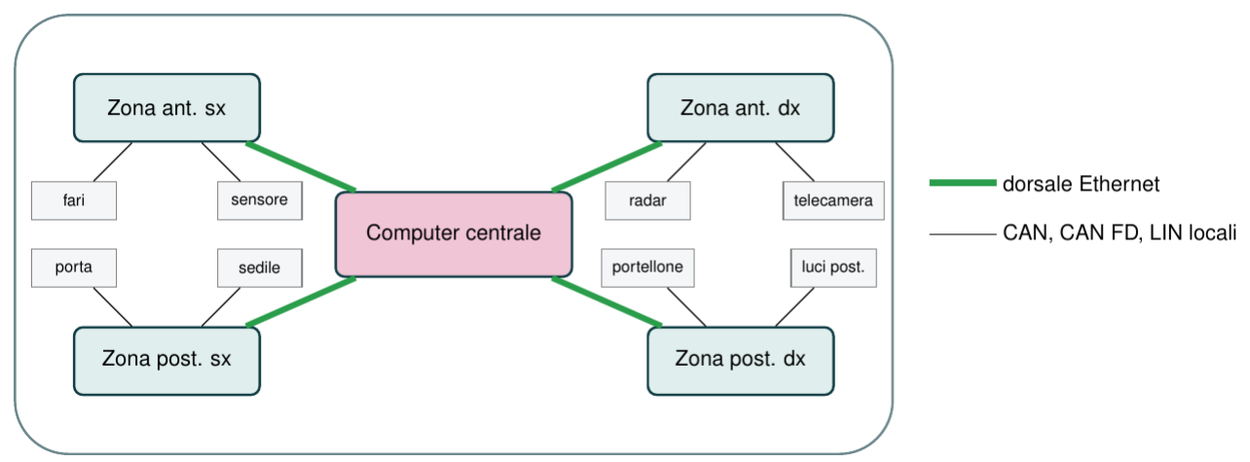
LIN e CAN quindi non spariscono: restano nei collegamenti locali di ogni zona, mentre la diagnosi passa sempre più dal computer centrale.
Ogni rete al suo posto
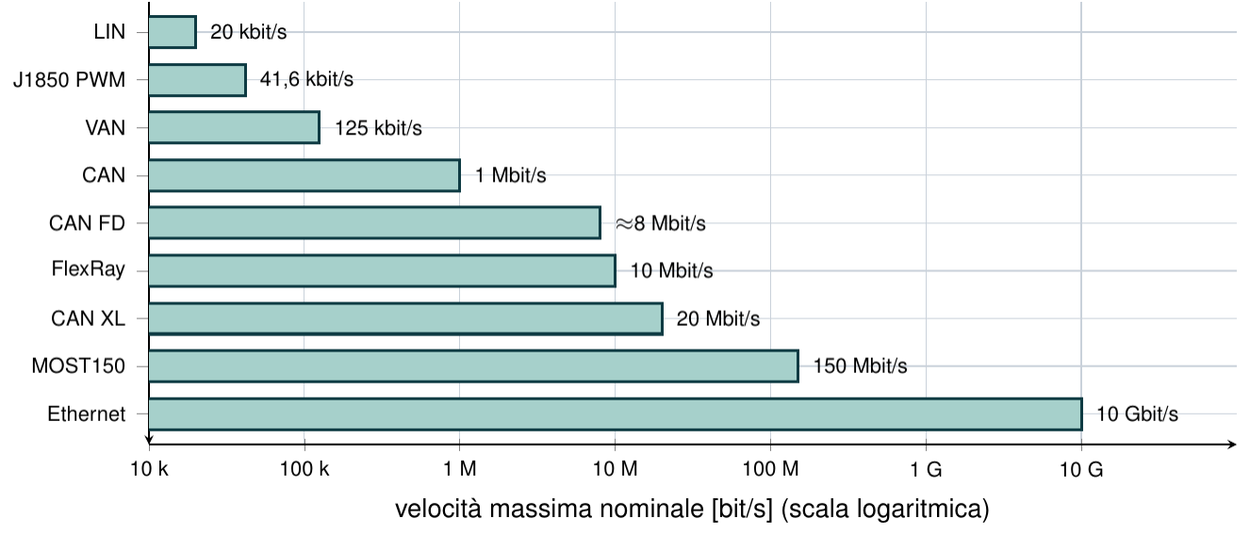
Messe una accanto all’altra, le reti di bordo coprono un intervallo enorme: dai 20 kbit/s della LIN ai 10 Gbit/s dell’Ethernet più veloce, un fattore di mezzo milione. Per rappresentarle serve una scala logaritmica, in cui ogni tacca vale dieci volte la precedente.
| Esigenza | Rete adatta |
|---|---|
| Basso costo, funzioni semplici (specchi, alzacristalli, sensori) | LIN |
| Comunicazione robusta in tempo reale (motore, cambio, freni) | CAN |
| Più dati con la stessa logica della CAN | CAN FD / CAN XL |
| Tempi garantiti per funzioni di sicurezza (by-wire) | FlexRay |
| Flussi audio e video (sistemi meno recenti) | MOST |
| Grandi volumi di dati: telecamere, ADAS, dorsale | Automotive Ethernet |
| Diagnosi OBD (oggi) | CAN (ISO 15765-4), sempre più DoIP |
Nessuna rete è “la migliore”: la scelta è sempre un compromesso fra costo, affidabilità e velocità, e un veicolo moderno ne usa diverse contemporaneamente, collegate da gateway.
Approccio alla diagnosi in officina
La regola generale è la stessa per tutte le reti: prima il livello fisico (alimentazione, masse, cablaggio, forma d’onda), poi i frame, infine il contenuto dei messaggi. Cambiano gli strumenti e i sintomi.
Procedura di approccio a una rete "non CAN"

1) Identificare la rete dallo schema del costruttore
   (VAN, J1850, FlexRay, MOST, CAN FD, Ethernet) e verificare
   che strumento di diagnosi e oscilloscopio la supportino
2) Leggere i guasti dal gateway o dal master della rete:
   quali nodi non rispondono? un gruppo intero o uno solo?
3) Controllare alimentazione e massa dei nodi coinvolti
   (con batteria carica e stabile: sotto 12 V molti nodi
   si disattivano o registrano errori di comunicazione)
4) Rete elettrica (VAN, J1850, FlexRay, CAN FD):
   - oscilloscopio con base tempi e campionamento adatti
   - verificare livelli, simmetria delle due linee,
     assenza di linee ferme o in corto
   - a batteria scollegata, misurare le terminazioni
     confrontandole con lo schema del costruttore
5) MOST: sintomo "tutto l'anello spento" -> prova di
   interruzione dell'anello con lo strumento del costruttore,
   poi esclusione dei nodi uno alla volta; ispezione delle
   fibre (pieghe, schiacciamenti, connettori sporchi)
6) Ethernet: verifica del collegamento con lo strumento di
   diagnosi (stato del link, nodi raggiungibili); controllo
   meccanico di connettori e doppino; l'oscilloscopio
   conferma solo la presenza di segnale
7) Prima di riprogrammare (CAN FD, DoIP): mantenitore di
   carica collegato e tensione stabile per tutta l'operazione
Il punto 7 non è un dettaglio: una riprogrammazione interrotta da un calo di tensione può lasciare la centralina inutilizzabile. Per la verifica dello stato della batteria prima dell’intervento vale quanto visto in analisi e controllo di una batteria automotive; per le misure di resistenza sulle terminazioni, a batteria scollegata, basta un buon multimetro.
Errori comuni
- Parlare di frequenza di un segnale di dati: si misurano tempo di bit, velocità e ampiezza. “Periodo 8 ms” per la VAN è sbagliato due volte.
- Usare un oscilloscopio troppo lento: a 10 Mbit/s un bit dura 100 ns e con pochi MS/s lo schermo mostra forme d’onda inventate dall’aliasing.
- Leggere la 100BASE-T1 come un segnale a due livelli: il “tempo di bit” di 10 ns è solo l’inverso della velocità; sulla linea viaggiano simboli codificati su più livelli, che l’oscilloscopio di officina non decodifica.
- Mescolare nodi CAN classici e CAN FD durante una sostituzione o un’installazione aftermarket: il nodo classico segnala errori su ogni frame FD.
- Piegare o giuntare una fibra MOST durante lo smontaggio del cruscotto: un solo punto danneggiato spegne tutto l’anello.
Fonti e approfondimenti
- CAN in Automation, CAN XL (extended data-field length) (campo dati 1–2048 byte, SIC XL, ISO 11898-1:2024, ID di priorità a 11 bit e campo di accettazione a 32 bit).
- Vector E-Learning, FlexRay: livelli del bus (stati Idle, Data_0, Data_1 di BP e BM).
- IEEE 802.3cg, tutorial 10 Mb/s single-pair Ethernet (10BASE-T1S multidrop).
- Vehicle Area Network (VAN) (ISO 11519-3, 125 kbit/s, codifica Manchester migliorata).
Articoli collegati